Как выбрать первый полетный контроллер для FPV-дрона в 2026 году: подробный гайд по процессорам, гироскопам и прошивкам
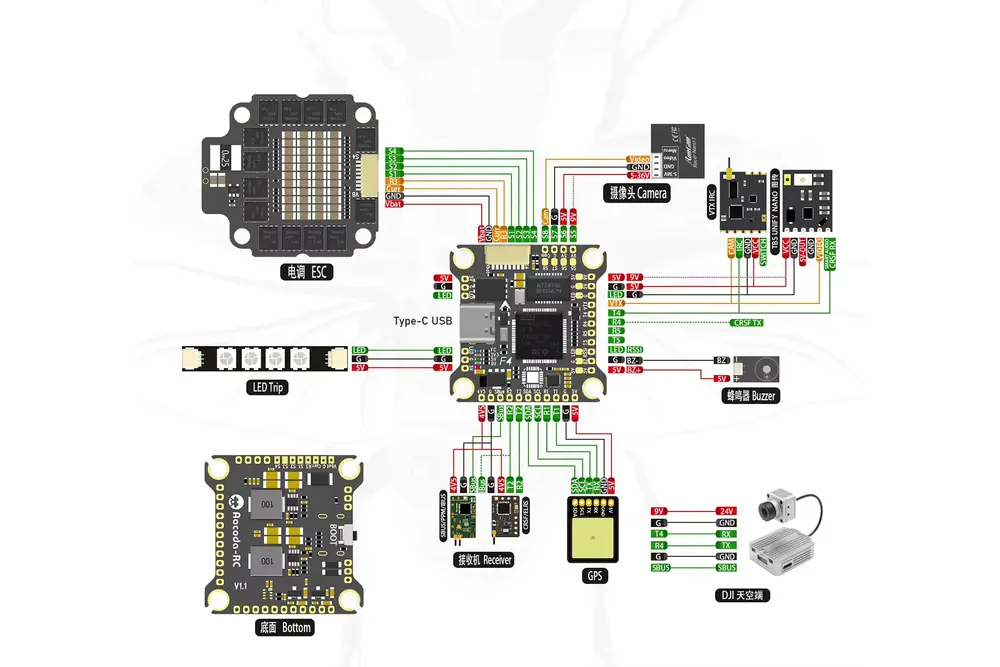
Полетный контроллер (Flight Controller, или сокращенно FC) — это настоящий «мозг» любого современного беспилотника. Именно эта небольшая плата с микропроцессором и датчиками ежесекундно обрабатывает сигналы с вашего пульта управления, рассчитывает положение аппарата в трехмерном пространстве и отдает команды регулятору оборотов (ESC), заставляя моторы вращаться с нужной скоростью. От надежности и вычислительной мощности полетного контроллера напрямую зависит, насколько стабильно, плавно и предсказуемо дрон будет вести себя в воздухе.
Для новичков выбор «мозга» часто превращается в головную боль: на рынке сотни плат с маркировками F4, F7, H7, непонятными названиями гироскопов и разными монтажными размерами. Ошибка при покупке может привести к тому, что плата просто не поместится в раму, выйдет из строя при первом запуске или не сможет работать с нужным софтом. В этом масштабном руководстве школа беспилотной авиации «Робадрон» подробно разберет анатомию современных полетных контроллеров и поможет вам сделать осознанный выбор.
Содержание руководства:
- Эволюция процессоров БПЛА: в чем разница между F405, F722 и современными чипами H7
- Датчики гироскопа (IMU): почему стабильность полета зависит от маленькой микросхемы
- Форм-факторы и монтажные размеры: как правильно подобрать плату под геометрию рамы
- Периферия и порты UART: сколько оборудования можно подключить к «мозгу» беспилотника
- Битва прошивок в 2026 году: для каких задач нужен Betaflight, а для каких — INAV
1. Эволюция процессоров БПЛА: в чем разница между F405, F722 и чипами H7
Главный элемент на плате контроллера — это центральный микропроцессор (MCU) архитектуры STM32. Именно его маркировка определяет общую производительность системы и то, насколько сложные алгоритмы стабилизации сможет рассчитывать плата. В 2026 году на рынке актуальны три поколения чипов:
- Процессоры STM32 F4 (обычно F405): Это проверенная временем рабочая лошадка. Тактовая частота составляет 168 МГц. Главный плюс плат на F4 — низкая стоимость и высокая надежность. С современными версиями софта они работают на пределе своих возможностей, но их вычислительной мощности всё еще с запасом хватает для классических тренировочных сборок. Из минусов — отсутствие встроенных инверторов на портах связи (что усложняет подключение некоторых старых приемников) и отсутствие запаса на будущие обновления ПО.
- Процессоры STM32 F7 (обычно F722 / F745): Золотой стандарт для большинства современных FPV-дронов. Работают на частоте 216 МГц, имеют встроенную аппаратную инверсию на всех портах и большой объем оперативной памяти. Платы на F7 без проблем справляются с высокими частотами опроса гироскопа и сложной фильтрацией шумов, обеспечивая филигранную точность управления в VR-очках.
- Процессоры STM32 H7 (H743 / H750): Самые мощные и бескомпромиссные чипы с тактовой частотой 400–480 МГц. Они используются преимущественно в тяжелых промышленных комплексах, БПЛА для картографии (устройство которых мы разбирали в статье «Полное руководство по обучению БПЛА») и на автономных аппаратах. Мощности H7 хватает для одновременной работы с искусственным интеллектом, системами машинного зрения и сложной навигацией по GPS.
2. Датчики гироскопа (IMU): почему стабильность полета зависит от маленькой микросхемы
Если процессор — это мозг, то гироскоп и акселерометр (IMU) — это органы чувств беспилотника. Именно этот крошечный чип измеряет угловые скорости и ускорения по трем осям. От качества гироскопа зависит, будет ли дрон «держать горизонт» или его начнет хаотично сносить в сторону от малейшей вибрации моторов.
В прошлые годы эталоном считались датчики MPU6000, но они полностью сняты с производства. Сегодня на платах устанавливаются современные гироскопы от компании Bosch (серии BMI270) или новые чипы ICM42688p от TDK InvenSense. Гироскопы серии ICM поддерживают высочайшую частоту обновления (до 8 кГц) и очень точны, но они крайне чувствительны к высокочастотным шумам. При сборке кастомного аппарата (пошаговый мануал по которому доступен в статье «Сборка FPV-дрона своими руками») платы с такими гироскопами обязательно нужно устанавливать на мягкие силиконовые демпферы (резинки), гасящие паразитные вибрации рамы.
3. Форм-факторы и монтажные размеры: как правильно подобрать плату под раму
Полетные контроллеры выпускаются в нескольких стандартизированных размерах, которые привязаны к расстоянию между крепежными отверстиями на плате:
Размер 30.5х30.5 мм: Классический полноразмерный формат. Используется на стандартных 5-дюймовых, 7-дюймовых и более крупных рамах. Такие платы имеют самую мощную систему питания, крупные площадки для пайки и максимальное количество портов. Это лучший выбор для обучения сборке и ремонту, так как паять крупные контакты новичку значительно проще.
Размер 20х20 мм (Mini): Облегченный формат для компактных и гоночных квадрокоптеров (размером 2–4 дюйма). Они имеют меньший вес, но требуют аккуратной микропайки, так как контакты расположены очень близко друг к другу.
Размер 25.5х25.5 мм (Whoop/AIO): Формат «все в одном» (All-in-One), где на одной плате объединены и полетный контроллер, и регулятор оборотов моторов. Ставится на крошечные домашние квадрокоптеры (вупы), о тренировках на которых мы говорили в гайде «ТОП-5 FPV-симуляторов для ПК». Они экономят каждый грамм веса, но в случае сгорания одного мосфета приходится менять всю плату целиком.
Боитесь запутаться в микросхемах и сжечь плату при пайке?
Архитектура современных БПЛА требует глубоких инженерных знаний и навыков точной пайки. Не рискуйте бюджетом — освойте основы авиационной электроники в школе «Робадрон»!
Изучите анатомию беспилотных систем под руководством опытных мастеров, разберитесь в подключении периферии и защитите свои будущие проекты от ошибок.
4. Периферия и порты UART: сколько оборудования можно подключить к «мозгу» беспилотника
Для того чтобы полетный контроллер мог общаться с внешними устройствами, на плате распаяны специальные аппаратные интерфейсы — порты UART (Universal Asynchronous Receiver-Transmitter). Каждый такой порт состоит из двух контактов: передачи данных (TX) и приема данных (RX).
Количество портов UART на плате — критически важный параметр, определяющий, сколько дополнительного оборудования вы сможете установить на свой беспилотник. Посчитайте ваши задачи заранее:
- Один свободный UART всегда забирает радиоприемник (например, под современный протокол связи ExpressLRS).
- Второй UART необходим для подключения видеопередатчика (Analog VTX для управления настройками OSD или цифровой модуль вроде DJI O3 Air Unit для передачи HD-картинки и телеметрии).
- Третий UART понадобится, если вы планируете установить модуль спутниковой навигации GPS/ГЛОНАСС для контроля скорости, координат и безопасного возврата домой.
- Дополнительные порты могут потребоваться для подключения компаса, барометра, лазерных дальномеров, датчиков оптического потока (Optical Flow) или механизмов сброса груза.
На бюджетных платах F405 обычно доступно 3–4 порта UART, чего хватает для большинства хоббийных и тренировочных задач. Если же вы строите сложный инженерный комплекс, выбирайте контроллеры на базе чипов F7 или H7, где на плате выведено от 5 до 8 независимых портов связи.
5. Битва прошивок в 2026 году: для каких задач нужен Betaflight, а для каких — INAV
Железо — это лишь половина дела. Чтобы полетный контроллер ожил, в его процессор необходимо залить управляющий софт (прошивку). В современном сообществе БПЛА под открытый исходный код существует два главных лидера, каждый из которых заточен под свои специфические задачи:
Betaflight — идеальный софт для акробатики, фристайла и гонок
Это самая популярная прошивка в мире для классических квадрокоптеров. Разработчики Betaflight довели алгоритмы PID-регулирования и фильтрации шумов до максимального совершенства. Главная фишка Betaflight — максимальная отзывчивость и «чувство ручки» пульта. Дрон слушается команд мгновенно, без задержек и сносов рельефа, что позволяет пилоту выполнять умопомрачительные трюки в режиме Acro или соревноваться на трассах дрон-рейсинга. Однако этот софт практически не умеет летать самостоятельно — автоматические режимы навигации по GPS здесь развиты слабо.
INAV — операционная система для дальних полетов и автономии
Эта прошивка создавалась на базе Betaflight, но вектор её развития принципиально иной. INAV разработан специально для беспилотников, оборудованных полным набором навигационных датчиков: GPS, компасом и барометром. Софт идеально подходит как для больших мультироторных платформ, так и для самолетов-крыльев. INAV предлагает пилоту мощные функции автоматизации: удержание позиции в точке по спутникам (Position Hold), автоматический возврат на точку взлета с идеальной посадкой при потере связи (Return to Home) и даже полноценный автономный полет по заранее прописанным точкам на карте (Waypoints).
Резюме: что выбрать новичку?
Если вы собираете свой первый легкий тренировочный дрон или гоночный аппарат для оттачивания мастерства после симуляторов — зашивайте в контроллер Betaflight. Он простит многие ошибки настройки и научит вас чистому ручному управлению. Если же вы планируете строить дальнолет для глубокого мониторинга, картографии или агро-задач, где критически важна безопасность и автоматизация — ваш однозначный выбор INAV.
Заключение
Выбор полетного контроллера — это фундамент, определяющий возможности вашего будущего беспилотника. Начинайте свой путь осознанно: выбирайте платы с современными процессорами F7/H7 и датчиками Холла, закладывайте запас по портам UART под периферию и подбирайте управляющий софт строго под конкретные полетные задачи. И помните, что лучшие навыки настройки и пилотирования приобретаются через системную практику.
Освойте передовую профессию в сфере БПЛА и авиации!
Школа «Робадрон» проводит профессиональное обучение пилотированию, инженерии и программированию беспилотных систем. Доступны очные программы в наших учебных классах и дистанционные курсы на симуляторах для учеников со всей России.
Читать еще
- Как ухаживать за LiPo-аккумулятором FPV-дрона: зарядка, хранение и подготовка к холодам
- Как выбрать первый полетный контроллер для FPV-дрона в 2026 году: подробный гайд по процессорам, гироскопам и прошивкам
- Как выбрать первые FPV-очки или шлем для дрона: подробный гайд по видеоэкипировке для новичков

